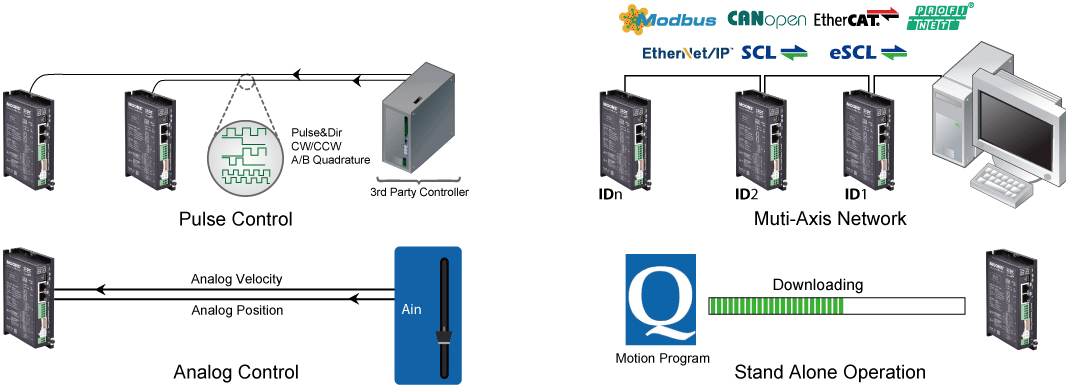
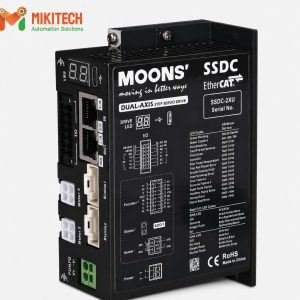
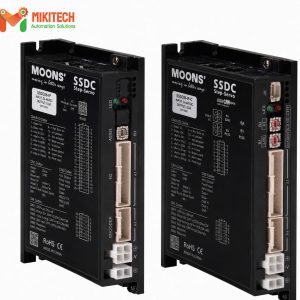
Bộ truyền động servo bước dòng SSDC là hệ thống servo bước thông minh, hiệu suất cao với điều khiển bus trường đa trục. Việc nâng cấp động cơ bước bằng công nghệ servo đã tạo ra một sản phẩm với các tính năng vượt trội và khả năng rộng lớn. Nó hỗ trợ điều khiển xung/hướng, điều khiển tương tự và nhiều điều khiển bus trường như Modbus, CANopen, lệnh SCL/eSCL, giao thức EtherNet/IP và EtherCAT. Và dòng SSDC cũng hỗ trợ chức năng độc lập (bộ lập trình Q) được gọi thông qua điều khiển bus trường.
■ Khả năng đa chức năng
■ Điều khiển vòng kín
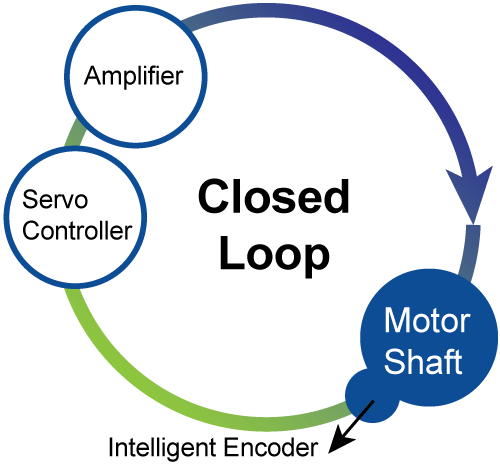
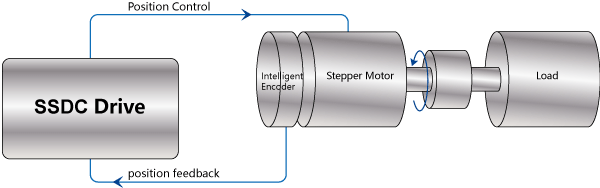
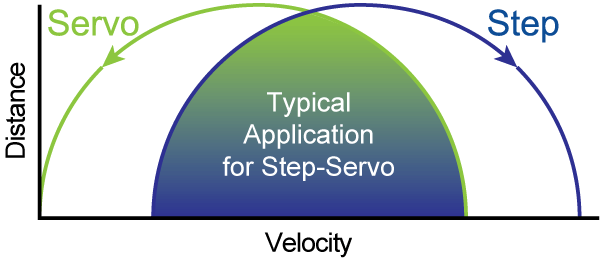
• Chế độ servo bước vòng kín
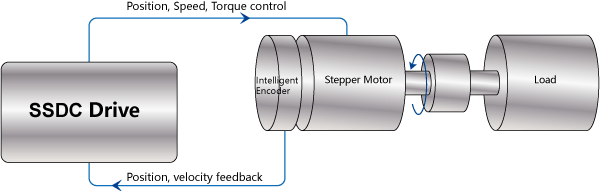
Động cơ servo bước tích hợp bộ mã hóa thông minh độ phân giải cao. Ngoài việc cung cấp cho khách hàng khả năng định vị chính xác, bộ điều khiển có thể tự động nhận dạng kiểu động cơ và các thông số động cơ sau khi kết nối động cơ có bộ mã hóa thông minh, loại bỏ nhu cầu thực hiện các bước cấu hình động cơ. Đồng thời, bộ điều khiển có thể tương thích với nhiều loại động cơ có bộ mã hóa thông minh, và có hai độ phân giải bộ mã hóa là 20000 xung/vòng và 4096 xung/vòng để lựa chọn, đồng thời hỗ trợ nhiều chế độ điều khiển vòng kín. Các bộ mã hóa thông thường chỉ có tín hiệu A/B, và việc căn chỉnh ban đầu của động cơ được thực hiện bằng cách cấp điện cho cuộn dây động cơ và khóa trục. Nếu không có tải ma sát, việc căn chỉnh trục khóa sẽ chính xác hơn. Tuy nhiên, nếu có tải ma sát (chẳng hạn như ứng dụng trục đứng), việc căn chỉnh ban đầu sẽ tạo ra sai số góc điện, gây ra tổn thất mô-men xoắn. Tải ma sát càng lớn, tổn thất mô-men xoắn càng lớn. Khi tải ma sát lớn đến một mức độ nhất định, nó có thể khiến động cơ không hoạt động hoặc thậm chí tăng tốc. Ngoài tín hiệu A/B, bộ mã hóa thông minh gắn trên động cơ servo bước của MOONS còn có thêm tín hiệu định vị phụ trợ. Bộ điều khiển có thể biết chính xác vị trí của động cơ trong thời gian thực. Ngay cả khi có tải ma sát, sẽ không có sai số góc điện và không bị mất mô-men xoắn.
• Chế độ servo bước vòng kín
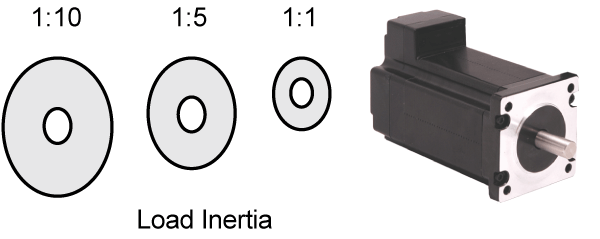
Điều khiển vòng kín vị trí, vận tốc và dòng điện. Điều khiển vị trí và vận tốc chính xác có thể đáp ứng các ứng dụng khắc nghiệt. Điều chỉnh dòng điện theo thời gian thực dựa trên tình hình tải thực tế. Hệ thống điều khiển servo mạnh mẽ đáp ứng được nhiều loại tải quán tính và thay đổi tải ma sát.
• Chế độ bước vòng kín
Điều khiển vòng kín vị trí. Không cần hiệu chỉnh, không rung, chống kẹt. Chế độ này phù hợp với một số ứng dụng đặc biệt đòi hỏi khắt khe về độ rung, chẳng hạn như hệ thống thị giác, công nghệ nano, sản xuất chất bán dẫn, máy in phun mực, v.v.
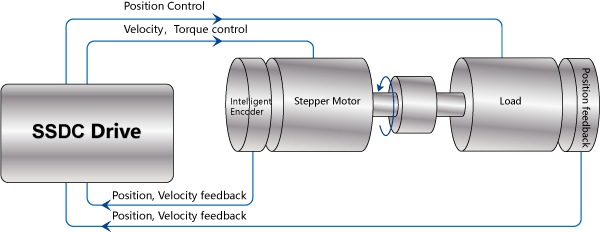
• Chế độ vòng kín hoàn toàn – phản hồi hai chiều
Hỗ trợ phản hồi hai chiều, một chiều kết nối với phản hồi vị trí bộ mã hóa động cơ, chiều còn lại kết nối với phản hồi vị trí phía tải, để tránh sai số vị trí do sai số cơ học của cơ cấu truyền động gây ra, nhằm đạt được khả năng điều khiển vị trí chính xác hơn. Hỗ trợ phản hồi phía tải: bộ mã hóa gia tăng đơn cực hoặc vi sai, thang đo.
■ An toàn & Tiện lợi
• Hỗ trợ bảo vệ chống ngắt kết nối cáp nguồn động cơ và cáp truyền thông – Giúp thiết bị an toàn hơn
• Hỗ trợ cấu hình trực tuyến qua bus trường – Giúp vận hành thuận tiện hơn
■ Tiêu thụ nhiệt thấp / Hiệu suất cao
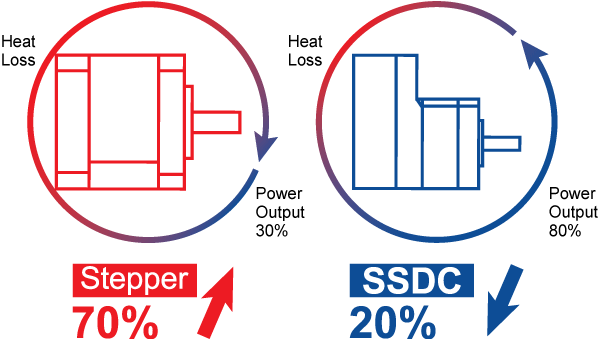
• Động cơ SSDC chỉ sử dụng dòng điện cần thiết cho ứng dụng, tạo ra lượng nhiệt tối thiểu.
• Khi động cơ không hoạt động, dòng điện có thể gần bằng không, dẫn đến lượng nhiệt tỏa ra cực thấp.
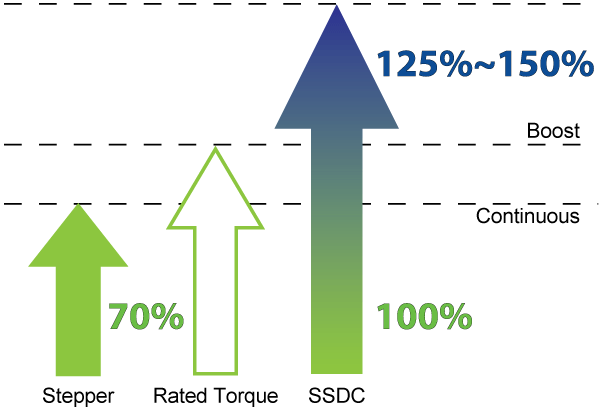
• Khả năng sử dụng gần 100% mô-men xoắn sẵn có cho phép hoạt động hiệu quả hơn và có thể cho phép sử dụng động cơ có kích thước nhỏ hơn.
■ Mượt mà & Chính xác
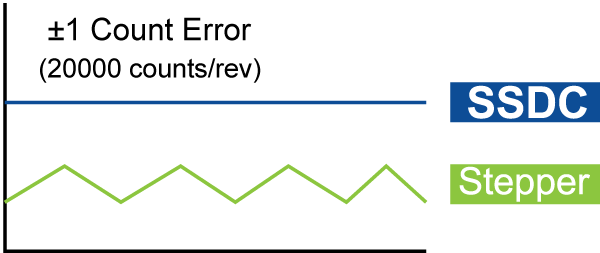
• Điều khiển dòng điện vector không gian với bộ mã hóa độ phân giải cao mang lại hoạt động êm ái và yên tĩnh, đặc biệt ở tốc độ thấp – một tính năng không có ở các động cơ bước truyền thống.
• Độ cứng cao do bản chất của động cơ bước kết hợp với điều khiển servo phản hồi nhanh giúp điều khiển vị trí chính xác cả khi đang hoạt động và khi đứng yên.
■ Phản hồi nhanh
Khi thực hiện các chuyển động nhanh từ điểm này đến điểm khác, mô-men xoắn cao và hệ thống điều khiển servo tiên tiến mang lại một hệ thống phản hồi rất nhanh nhạy, vượt xa những gì có thể làm được với hệ thống động cơ bước thông thường.
■ Mô-men xoắn cao
• Do TSM hoạt động ở chế độ servo hoàn toàn, toàn bộ mô-men xoắn khả dụng của động cơ đều có thể được sử dụng. Động cơ có thể cung cấp mô-men xoắn cao hơn tới 50% trong nhiều ứng dụng.
• Khả năng mô-men xoắn cao thường loại bỏ nhu cầu sử dụng bộ giảm tốc.
• Khả năng tăng mô-men xoắn có thể cung cấp mô-men xoắn cao hơn tới 50% cho các chuyển động ngắn, nhanh.
■ Giám sát chuyển động
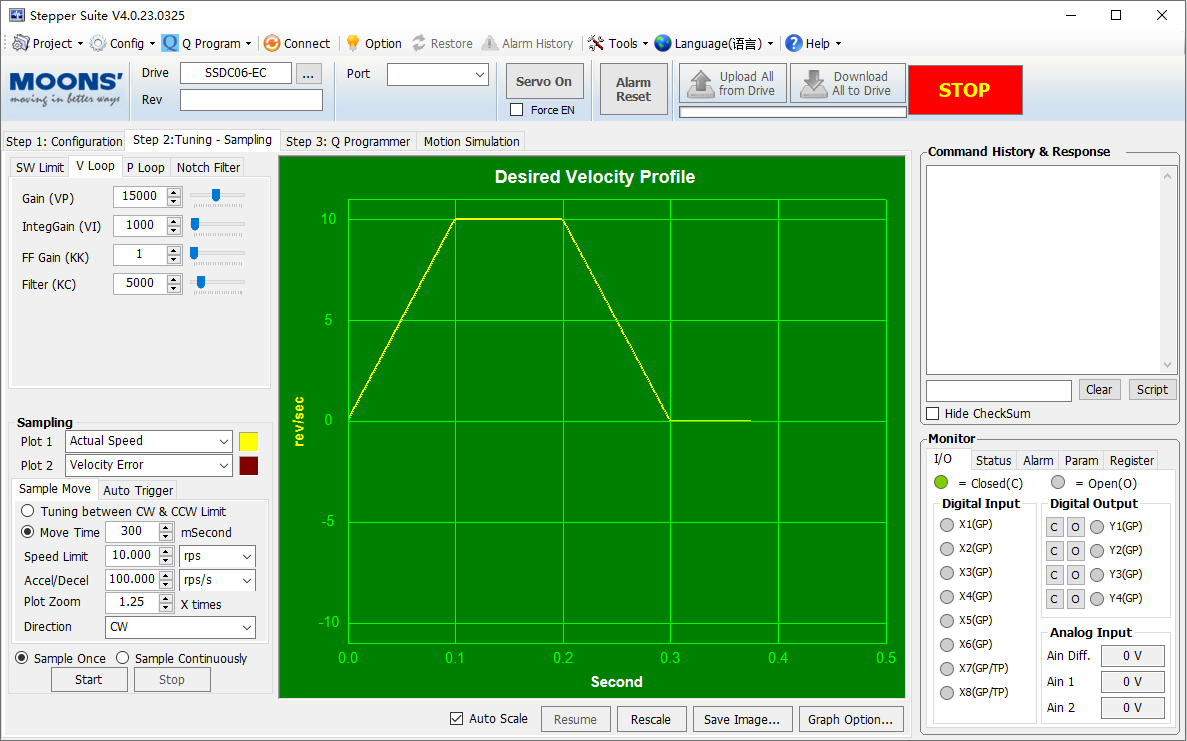
• Đối với các ứng dụng yêu cầu chuyển động thời gian thực cực kỳ chính xác, Step-Servo Quick Tuner cung cấp một công cụ đơn giản và thiết thực để giám sát quỹ đạo chuyển động thực tế.
• Nó có thể được sử dụng để giám sát các chỉ số thông thường như vận tốc thực tế và sai số vị trí để đánh giá hiệu suất thực tế hiện tại của hệ thống.
• Giao diện giám sát và điều chỉnh tương tác cung cấp khả năng hiển thị hiệu suất nhanh nhất có thể.
■ Dễ dàng điều chỉnh
• Các thông số điều chỉnh được xác định trước cho phép nhanh chóng đạt được hiệu suất và độ ổn định điều khiển tối đa.
• Danh sách lựa chọn cung cấp phương pháp dễ dàng để đạt được mức độ điều khiển mong muốn.
• Trong hầu hết các trường hợp, KHÔNG cần điều chỉnh thủ công thêm.
• Không cần phải điều chỉnh ở chế độ bước đóng.
■ Phần mềm
Bộ Stepper• Giao diện thân thiện
• Cài đặt dễ dàng chỉ trong ba bước
• Điều chỉnh và lấy mẫu thông số servo
• Giao diện lập trình Q tích hợp
• Mô phỏng và giám sát chuyển động
• Viết và lưu các tập lệnh SCL
• Trợ giúp trực tuyến tích hợp
• Hỗ trợ các sản phẩm dòng động cơ bước và servo bước
Tiện ích bus RS485• Truyền lệnh SCL trực tiếp từ dòng lệnh
• Giao diện đơn giản với khả năng mạnh mẽ
• Dễ dàng thiết lập với RS-485 cho điều khiển chuyển động mạng 32 trục • Giám sát trạng thái I/O, bộ truyền động, cảnh báo và chín thông số chuyển động hữu ích
khác • Viết và lưu các kịch bản lệnh SCL • Tích hợp trợ giúp trực tuyến • Hỗ trợ tất cả các bộ truyền động RS-485
Công cụ kiểm tra CANopen• Giao diện người dùng thân thiện
• Hỗ trợ nhiều chế độ hoạt động
• Đa luồng, hiệu năng cao
• Chức năng giám sát và ghi nhật ký bus CAN
• Hỗ trợ bộ chuyển đổi Kvaser/PEAK
• Tất cả các ứng dụng phần mềm đều chạy trên hệ điều hành Microsoft Windows 7, Windows 8, Windows 10, Windows XP (Service Pack 3) 32-bit hoặc 64-bit.
■ Phần mềm Bộ truyền động servo bước dòng SSDC
□ Dòng sản phẩm tiêu chuẩn
*1 :Chỉ dành cho SSDC06/10-ECX-H, SSDC06-AH
*2 :Chỉ dành cho SSDC06/10-ECX-J
*3 :Chỉ dành cho SSDC03-R-mini, SSDC06-ECX-mini
□ Dòng sản phẩm đa trục
■ Thông tin đặt hàng
| UL |
Mã hàng |
Hiện hành |
Điện áp※ |
Khả năng đa chức năng |
| Xung |
Tương tự |
Modbus/RTU |
CANopen |
Modbus/TCP |
EtherNet/IP |
EtherCAT |
Profinet |
Chương trình Q |
|
SSDC06-4X-ECX |
0,1-6,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC10-4X-ECX |
0,1-10,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC06-4X-ECX-S |
0,1-6,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC10-4X-ECX-S |
0,1-10,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC06-2XU-ECX |
0,1-6,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC10-2XU-ECX |
0,1-10,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC06-2XU-ECX-S |
0,1-6,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC10-2XU-ECX-S |
0,1-10,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC06-4XU-ECX |
0,1-6,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC10-4XU-ECX |
0,1-10,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC06-4XU-ECX-S |
0,1-6,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
|
SSDC10-4XU-ECX-S |
0,1-10,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
|
| ★ |
SSDC06-ECX-H |
0,1-6,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
√ |
| ★ |
SSDC10-ECX-H |
0,1-10,0A |
24-70VDC |
|
|
|
|
|
|
√ |
|
√ |
| ★ |
SSDC06-ECX-J |
0,1-6,0A |
24-70VDC |
|
√ |
|
|
|
|
√ |
|
√ |
| ★ |
SSDC10-ECX-J |
0,1-10,0A |
24-70VDC |
|
√ |
|
|
|
|
√ |
|
√ |
| ★ |
SSDC06-AH |
0,1-6,0A |
24-70VDC |
√ |
|
√ |
|
|
|
|
|
√ |
| ★ |
SSDC10-AH |
0,1-10,0A |
24-70VDC |
√ |
|
√ |
|
|
|
|
|
√ |
| ★ |
SSDC06-PN-01 |
0,1-6,0A |
24-70VDC |
|
√ |
|
|
|
|
|
√ |
√ |
| ★ |
SSDC10-PN-01 |
0,1-10,0A |
24-70VDC |
|
√ |
|
|
|
|
|
√ |
√ |
|
SSDC03-R-mini |
0,1-3,0A |
12-48VDC |
|
|
√ |
|
|
|
|
|
√ |
|
SSDC06-ECX-mini |
0,1-6,0A |
24-48VDC |
|
|
|
|
|
|
√ |
|
√ |
| ★ |
SSDC03-A |
0,1-3,0A |
12-48VDC |
√ |
√ |
|
|
|
|
|
|
√ |
| ★ |
SSDC06-A |
0,1-6,0A |
24-70VDC |
√ |
√ |
|
|
|
|
|
|
√ |
| ★ |
SSDC10-A |
0,1-10,0A |
24-70VDC |
√ |
√ |
|
|
|
|
|
|
√ |
| ★ |
SSDC03-R |
0,1-3,0A |
12-48VDC |
√ |
√ |
√ |
|
|
|
|
|
√ |
| ★ |
SSDC06-R |
0,1-6,0A |
24-70VDC |
√ |
√ |
√ |
|
|
|
|
|
√ |
| ★ |
SSDC10-R |
0,1-10,0A |
24-70VDC |
√ |
√ |
√ |
|
|
|
|
|
√ |
| ★ |
SSDC03-C |
0,1-3,0A |
12-48VDC |
|
|
|
√ |
|
|
|
|
√ |
| ★ |
SSDC06-C |
0,1-6,0A |
24-70VDC |
|
|
|
√ |
|
|
|
|
√ |
| ★ |
SSDC10-C |
0,1-10,0A |
24-70VDC |
|
|
|
√ |
|
|
|
|
√ |
| ★ |
SSDC03-D |
0,1-3,0A |
12-48VDC |
√ |
√ |
|
|
√ |
|
|
|
√ |
| ★ |
SSDC06-D |
0,1-6,0A |
24-70VDC |
√ |
√ |
|
|
√ |
|
|
|
√ |
| ★ |
SSDC10-D |
0,1-10,0A |
24-70VDC |
√ |
√ |
|
|
√ |
|
|
|
√ |
| ★ |
SSDC03-IP |
0,1-3,0A |
12-48VDC |
√ |
√ |
|
|
√ |
√ |
|
|
√ |
| ★ |
SSDC06-IP |
0,1-6,0A |
24-70VDC |
√ |
√ |
|
|
√ |
√ |
|
|
√ |
| ★ |
SSDC10-IP |
0,1-10,0A |
24-70VDC |
√ |
√ |
|
|
√ |
√ |
|
|
√ |
※:SSDC06-2X/2XU hoạt động liên tục 4*6A, tăng cường 4*7.5A (1.5s); SSDC10-2X/2XU hoạt động liên tục 4*10A, tăng cường 4*15A (1.5s). SSDC06-4X/4XU hoạt động liên tục 4*6A, tăng cường 4*7.5A (1.5s); SSDC10-4X/4XU hoạt động liên tục 4*10A, tăng cường 4*15A (1.5s).
★:Các mẫu được chứng nhận UL.
Mikitech Việt Nam cung cấp các giải pháp động cơ, bộ truyền động servo bước và thiết bị điều khiển chuyển động phục vụ cho máy móc và hệ thống tự động hóa công nghiệp.
Nếu doanh nghiệp đang cần lựa chọn bộ truyền động servo bước SSDC, xác định cấu hình phù hợp hoặc cần tư vấn khả năng tích hợp với EtherCAT, EtherNet/IP, CANopen, Modbus và các hệ thống điều khiển hiện có, hãy liên hệ Mikitech để được hỗ trợ lựa chọn giải pháp phù hợp.
Thông số kỹ thuật
■ Thông số kỹ thuật trình điều khiển
□ Thông số kỹ thuật
| Mã |
SSDC03 |
SSDC06 |
SSDC10 |
| Điện áp đầu vào |
12-48VDC |
24-70VDC |
24-70VDC |
| Dòng điện đầu ra |
Dòng điện liên tục 3A, dòng điện tăng cường 4A (1,5 giây) |
Dòng điện liên tục 6A, dòng điện tăng cường 7.5A (1.5s) |
Dòng điện liên tục 10A, dòng điện tăng cường 15A (1,5 giây) |
| Sự bảo vệ |
Quá áp, thiếu áp, quá nhiệt, ngắn mạch động cơ/cuộn dây (giữa các pha, giữa pha với đất) |
| Phạm vi tốc độ |
Tốc độ lên đến 3000 vòng/phút |
| Bộ lọc |
Bộ lọc nhiễu đầu vào kỹ thuật số, Bộ lọc nhiễu đầu vào tương tự, Bộ lọc làm mịn, Bộ lọc PID, Bộ lọc loại bỏ. |
| Lưu trữ không biến đổi |
Các cấu hình được lưu trong bộ nhớ FLASH tích hợp trên DSP. |
| Nhiệt độ môi trường xung quanh |
Nhiệt độ từ 0 đến 40°C (32 đến 104°F) khi được gắn vào bộ tản nhiệt phù hợp. |
| Độ ẩm môi trường xung quanh |
Tối đa 90%, không ngưng tụ |
| Khối |
0,25kg |
| Độ phân giải bộ mã hóa |
20000 xung/vòng (đối với động cơ AM17/23/24/34SS-N) |
| 4096 xung/vòng (đối với động cơ AM08/11/17/23/24/34RS) |
□ Thông số kỹ thuật
| Kiểu |
EtherCAT |
| Mã |
SSDC-4X-ECX |
SSDC-4X-ECX-S |
SSDC-2XU-ECX |
SSDC-4XU-ECX |
SSDC-ECX-mini |
SSDC-ECX-H |
SSDC-ECX-J |
| Đầu vào kỹ thuật số |
5DI*4 |
5DI*4 |
3DI*2 |
3DI*4 |
5DI |
3DI |
5DI |
| Đầu ra kỹ thuật số |
3DO*4 |
3DO*4 |
2DO*2 |
2DO*4 |
2DO |
1DO |
2DO |
| Đầu vào tương tự |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
1 |
| đầu vào tương tự |
| Đầu ra bộ mã hóa |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
| Đầu ra +5V |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
5VDC, 100mA |
| Điều khiển xe buýt |
EtherCAT |
EtherCAT |
EtherCAT |
EtherCAT |
EtherCAT |
EtherCAT |
EtherCAT |
| Số lượng/IO |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
| PLC (Bộ lập trình Q) |
KHÔNG |
KHÔNG |
KHÔNG |
KHÔNG |
ĐÚNG |
ĐÚNG |
ĐÚNG |
| Kiểu |
RS485 |
RS232 |
CANopen |
Ethernet |
| Mã hàng |
SSDC**-R-mini |
SSDC**-R |
SSDC**-A |
SSDC**-AH |
SSDC**-C |
SSDC**-D |
SSDC**-IP |
SSDC**-PN |
| Đầu vào kỹ thuật số |
2DI |
8DI |
8DI |
4DI |
8DI |
8DI |
8DI |
8DI |
| Đầu ra kỹ thuật số |
1DO |
4DO |
4DO |
3DO |
4DO |
4DO |
4DO |
4DO |
| Đầu vào tương tự |
KHÔNG |
2 |
2 |
KHÔNG |
2 |
2 |
2 |
2 |
| đầu vào tương tự |
đầu vào tương tự |
đầu vào tương tự |
đầu vào tương tự |
đầu vào tương tự |
đầu vào tương tự |
| Đầu ra bộ mã hóa |
KHÔNG |
Sự khác biệt ABZ |
Sự khác biệt ABZ |
KHÔNG |
Sự khác biệt ABZ |
Sự khác biệt ABZ |
Sự khác biệt ABZ |
Sự khác biệt ABZ |
| Đầu ra +5V |
KHÔNG |
5VDC, 100mA |
5VDC, 100mA |
KHÔNG |
5VDC, 100mA |
5VDC, 100mA |
5VDC, 100mA |
5VDC, 100mA |
| Điều khiển xe buýt |
Modbus/RTU |
Modbus/RTU |
SCL |
SCL |
CANopen |
Modbus/TCP |
Profinet |
Ethernet/IP |
| SCL |
SCL |
eSCL |
Modbus/TCP |
Modbus/TCP |
|
|
|
eSCL |
eSCL |
| Số lượng/IO |
KHÔNG |
ĐÚNG |
ĐÚNG |
ĐÚNG |
ĐÚNG |
ĐÚNG |
ĐÚNG |
ĐÚNG |
| PLC (Bộ lập trình Q) |
ĐÚNG |
ĐÚNG |
ĐÚNG |
ĐÚNG |
KHÔNG |
ĐÚNG |
ĐÚNG |
ĐÚNG |
■ Động cơ được đề xuất
| Mã hàng |
Số hiệu ổ đĩa |
Mô-men xoắn |
Quán tính |
Độ phân giải bộ mã hóa |
Tốc độ tối đa |
Khối |
Kích thước khung |
Tải trọng nhô ra cho phép (N) |
| rôto |
| Nm |
gcm 2 |
số lượt/doanh thu |
RPM |
g |
mm |
Khoảng cách (L) từ đầu trục (mm) |
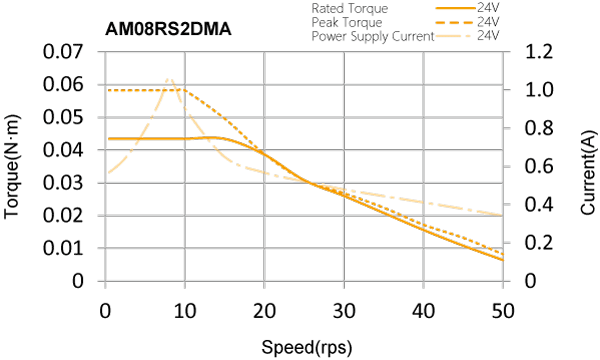
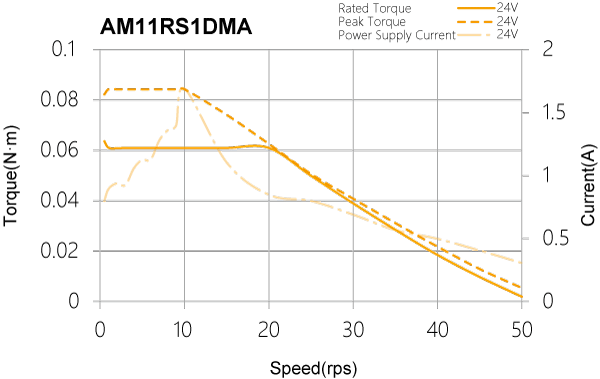
| AM11RS1DMA |
SSDC03 |
0,065 |
9 |
4096 |
3600 |
118 |
28 |
20 |
25 |
34 |
52 |
– |
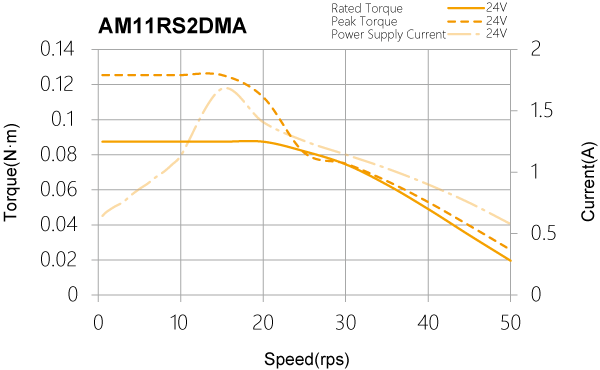
| AM11RS2DMA |
0,08 |
12 |
168 |
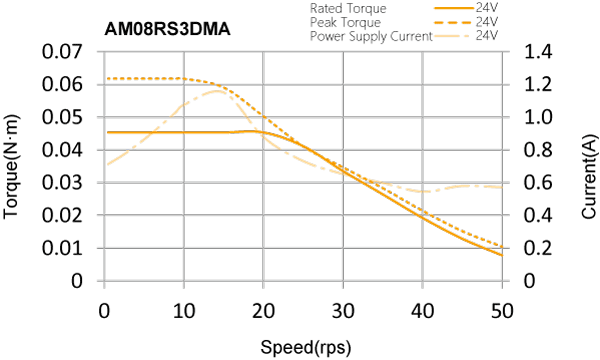
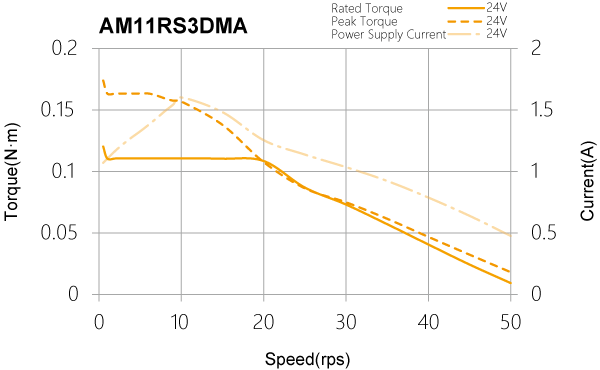
| AM11RS3DMA |
0,125 |
18 |
218 |
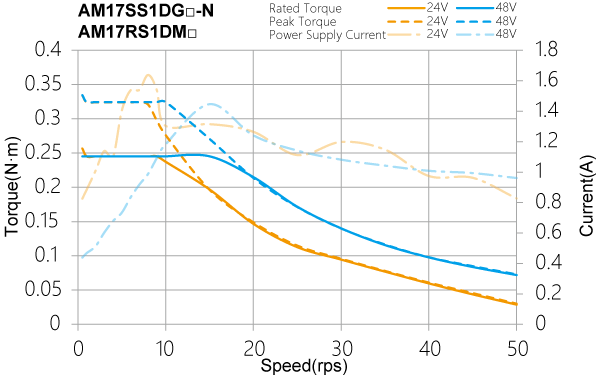
| AM17RS1DM □ |
SSDC03
hoặc SSDC06 |
0,26 |
38 |
4096 |
3600 |
390 |
42 |
35 |
44 |
58 |
85 |
– |
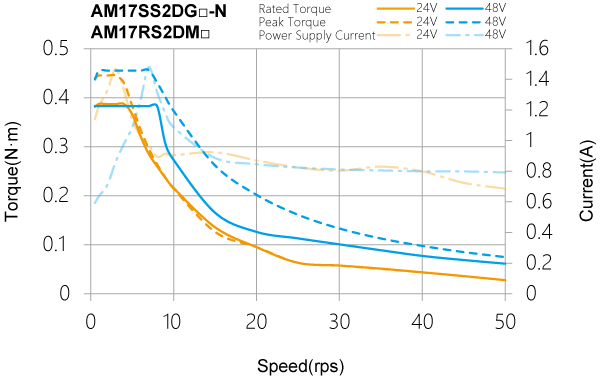
| AM17RS2DM □ |
0,42 |
57 |
440 |
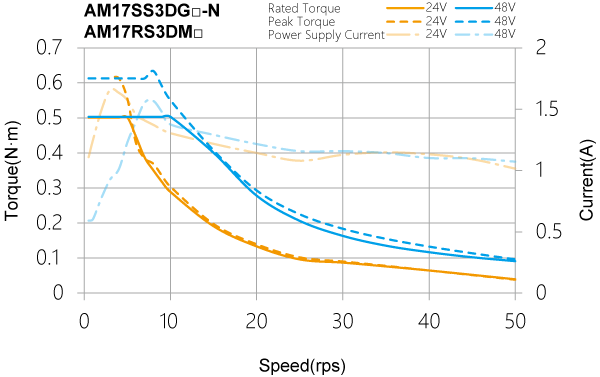
| AM17RS3DM □ |
0,52 |
82 |
520 |
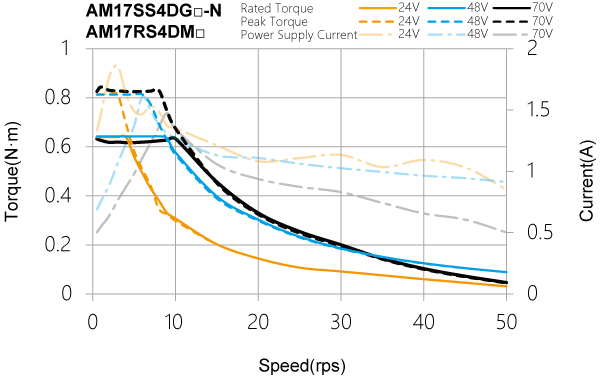
| AM17RS4DM □ |
|
0,7 |
123 |
760 |
| AM17SS1DG □ -N |
|
0,26 |
38 |
20000 |
3600 |
390 |
| AM17SS2DG □ -N |
|
0,42 |
57 |
440 |
| AM17SS3DG □ -N |
|
0,52 |
82 |
520 |
| AM17SS4DG □ -N |
|
0,7 |
123 |
760 |
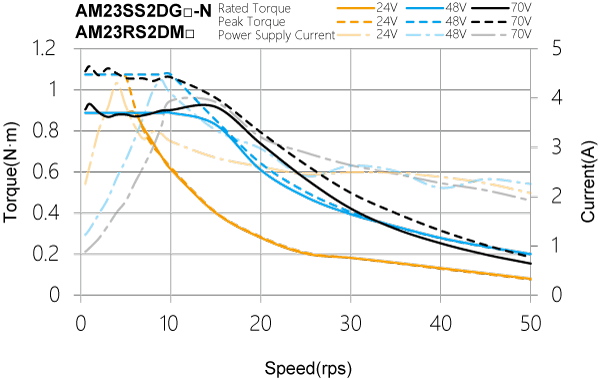
| AM23RS2DM □ |
SSDC03
hoặc SSDC06 |
0,95 |
260 |
4096 |
3600 |
850 |
56 |
63 |
75 |
95 |
130 |
190 |
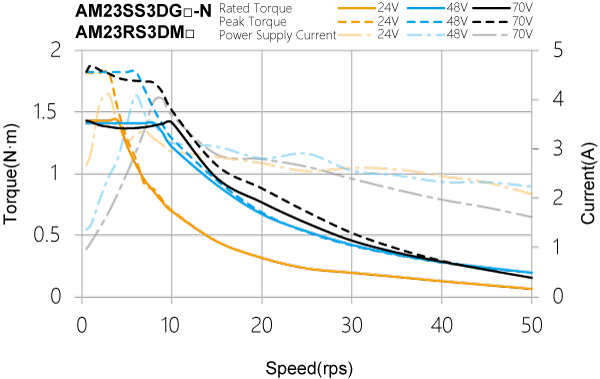
| AM23RS3DM □ |
1,5 |
460 |
1250 |
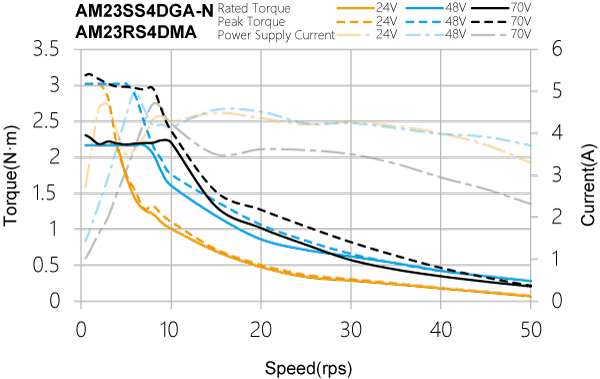
| AM23RS4DMA |
2.4 |
365 |
1090 |
| AM23SS2DG □ -N |
|
0,95 |
260 |
20000 |
3600 |
850 |
| AM23SS3DG □ -N |
|
1,5 |
460 |
1250 |
| AM23SS4DGA-N |
|
2.4 |
365 |
1090 |
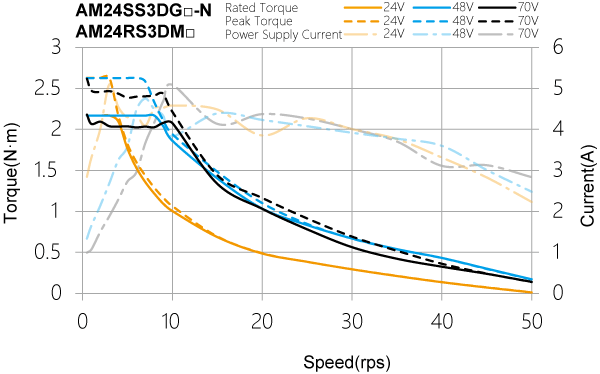
| AM24RS3DM □ |
|
2,5 |
900 |
4096 |
3600 |
1650 |
60 |
90 |
100 |
130 |
180 |
270 |
| AM24SS3DG □ -N |
|
2,5 |
900 |
20000 |
3600 |
1650 |
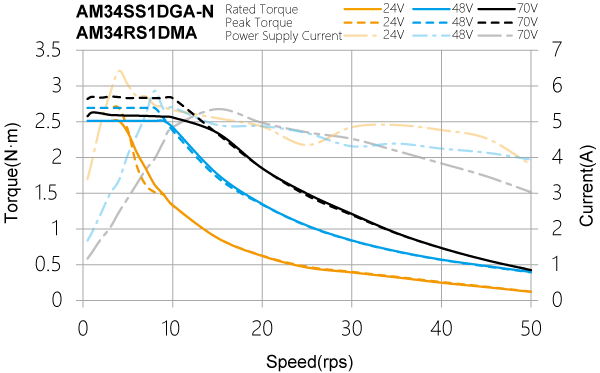
| AM34RS1DMA |
SSDC10 |
2.7 |
915 |
4096 |
3600 |
2000 |
86 |
260 |
290 |
340 |
390 |
480 |
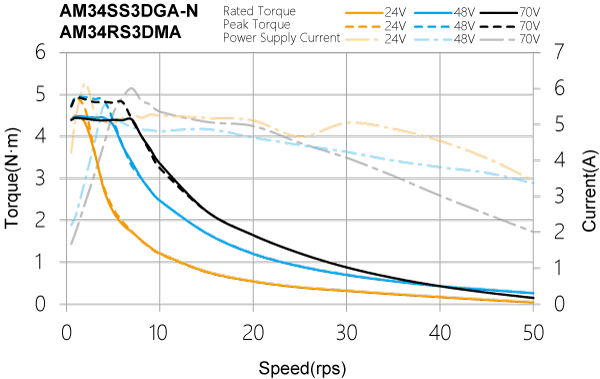
| AM34RS3DMA |
5.2 |
1480 |
3100 |
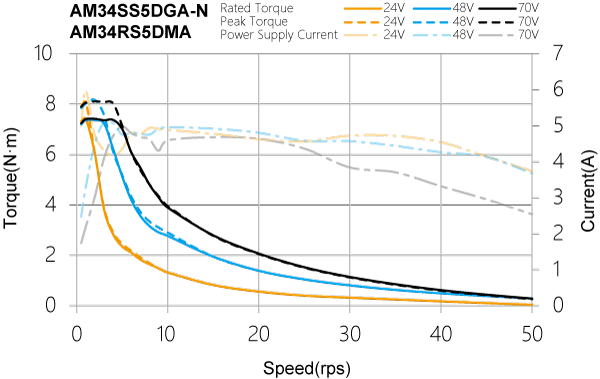
| AM34RS5DMA |
7.0 |
2200 |
4200 |
| AM34SS1DGA-N |
2.7 |
915 |
20000 |
3600 |
2000 |
| AM34SS3DGA-N |
5.2 |
1480 |
3100 |
| AM34SS5DGA-N |
7.0 |
2200 |
4200 |
Kích thước
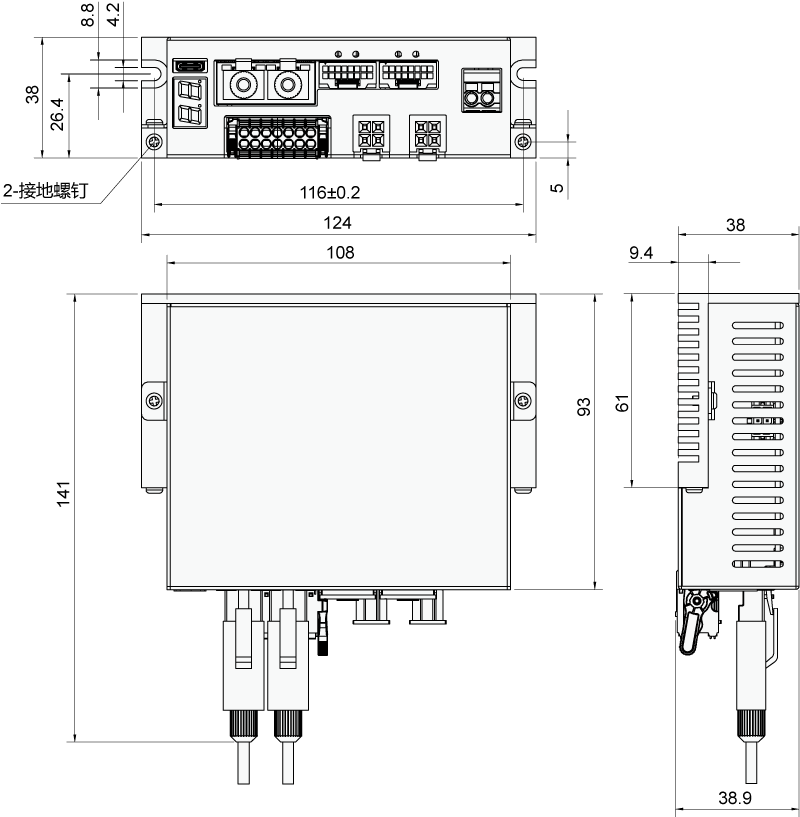
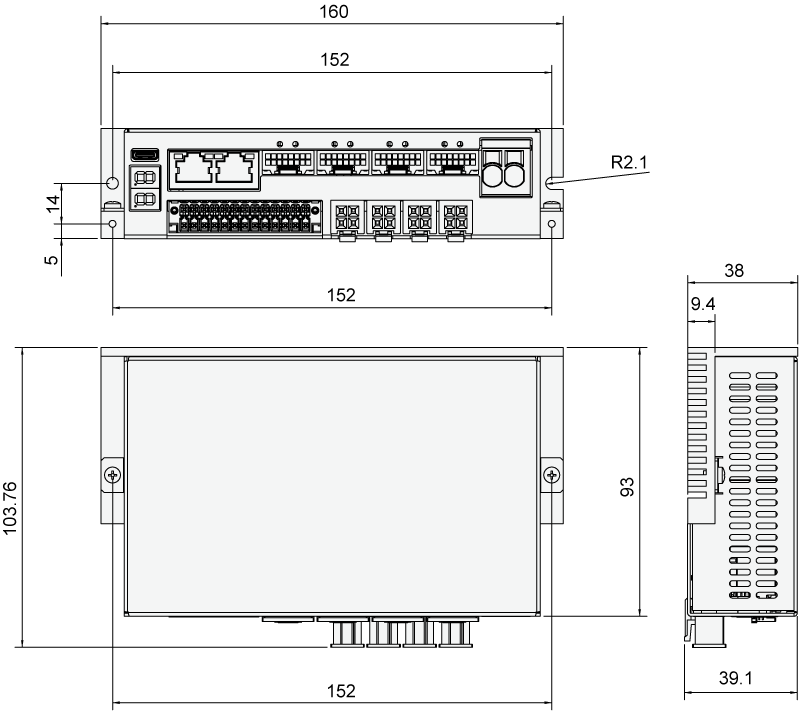
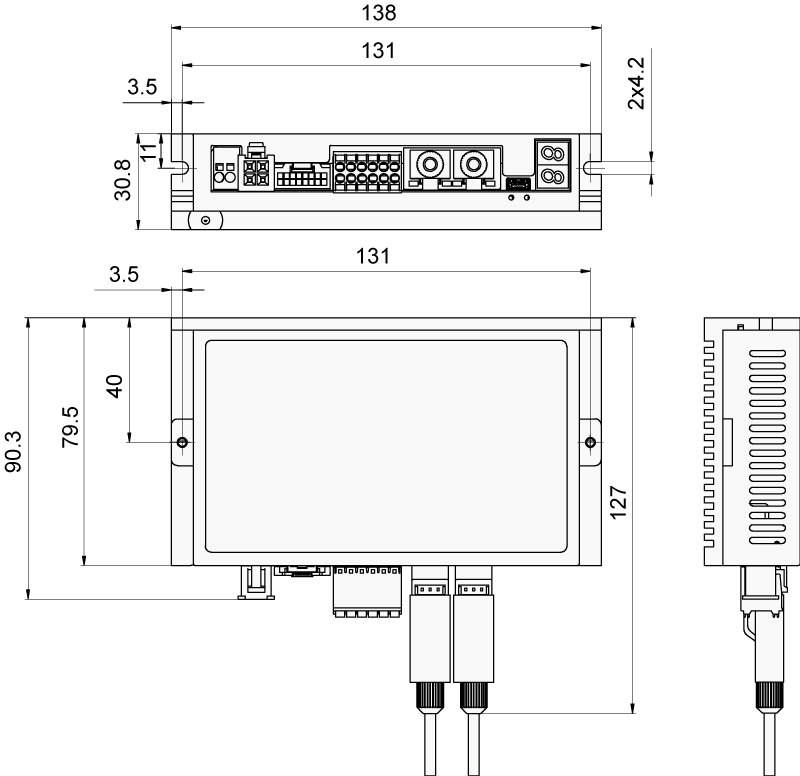
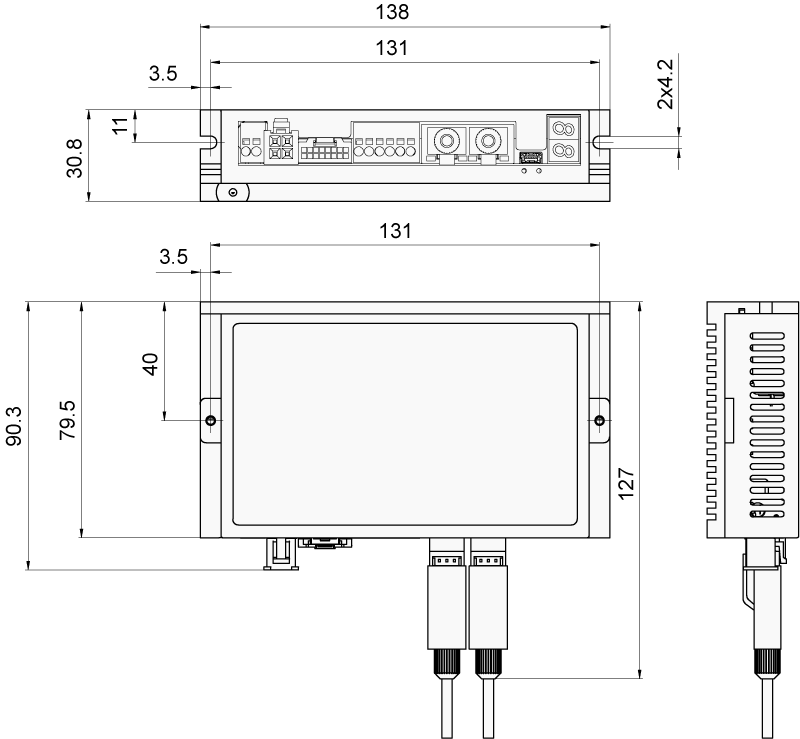
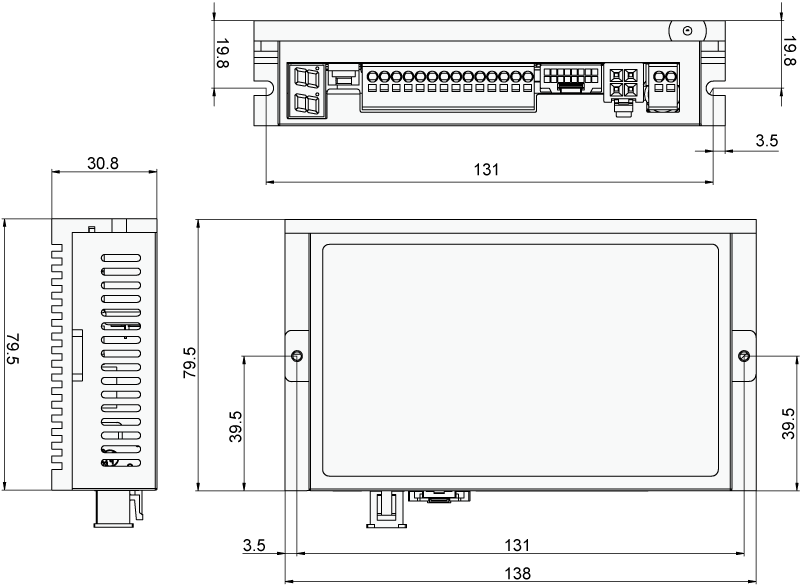
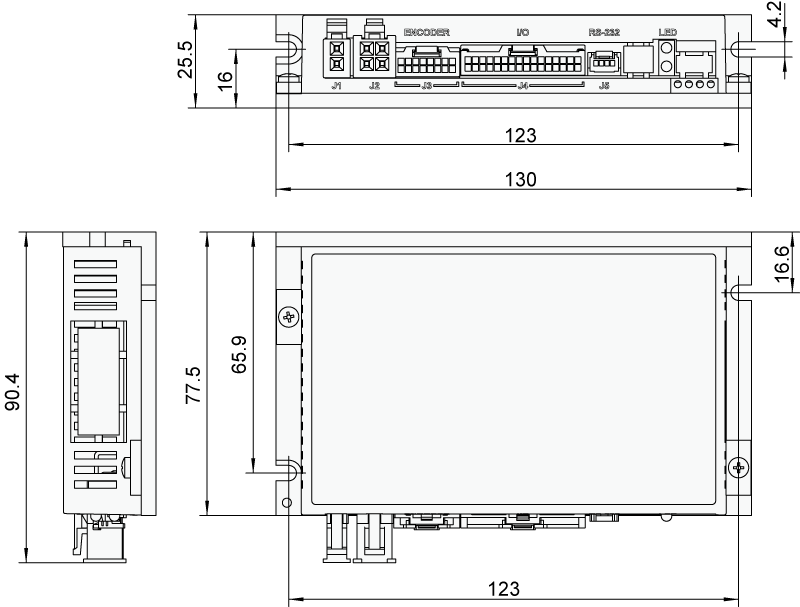
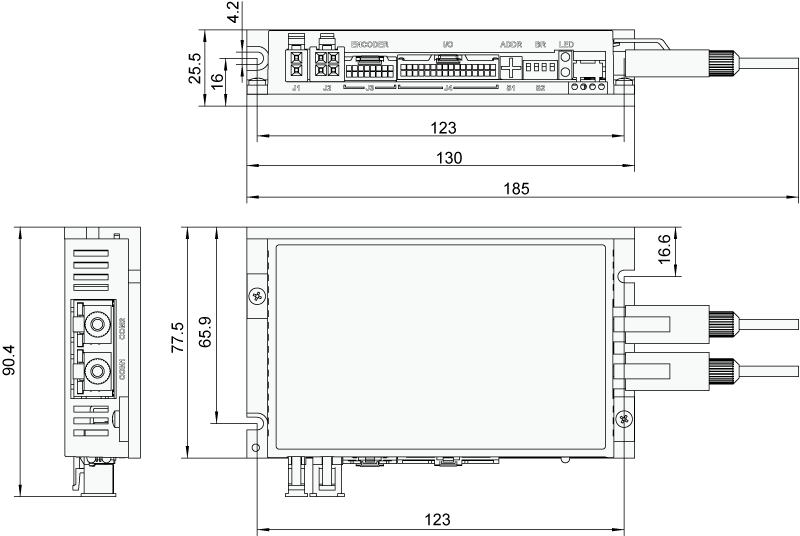
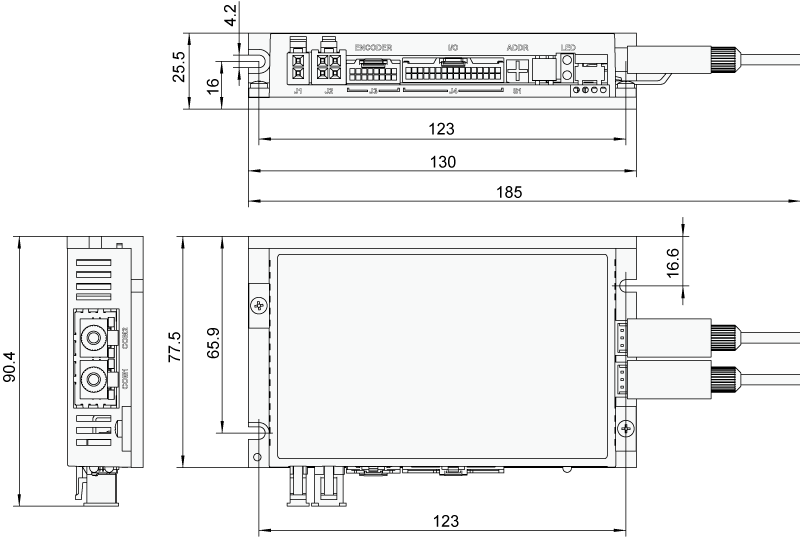
■ Driver Dimensions (Unit:mm)
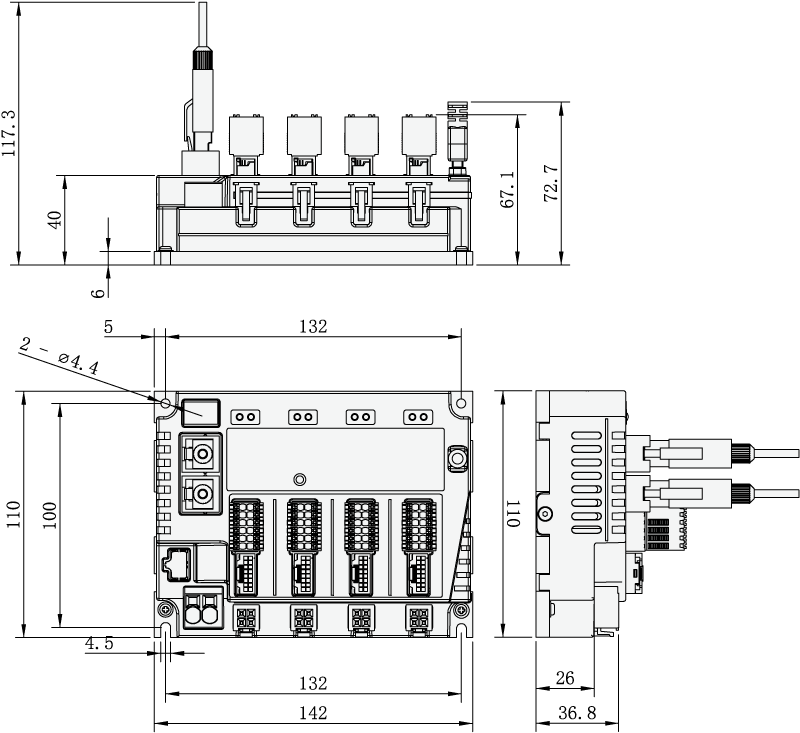
□ SSDC06/10-4X-ECX, SSDC06/10-4X-ECX-S
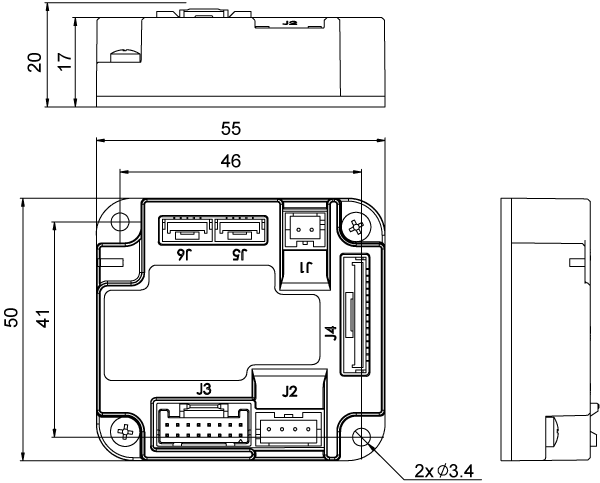
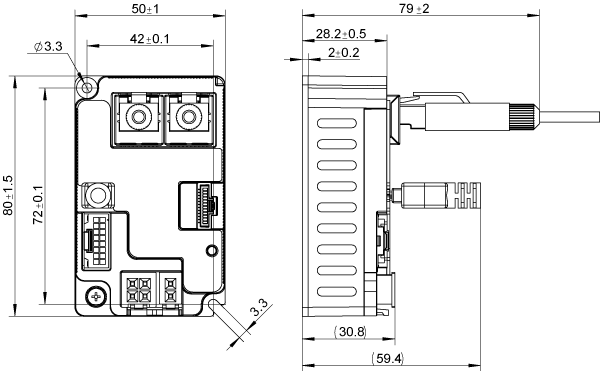
□ SSDC03/06/10-R,SSDC03/06/10-C
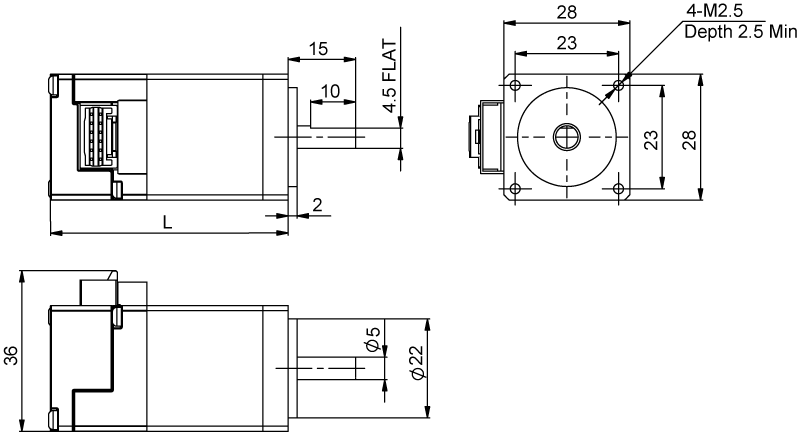
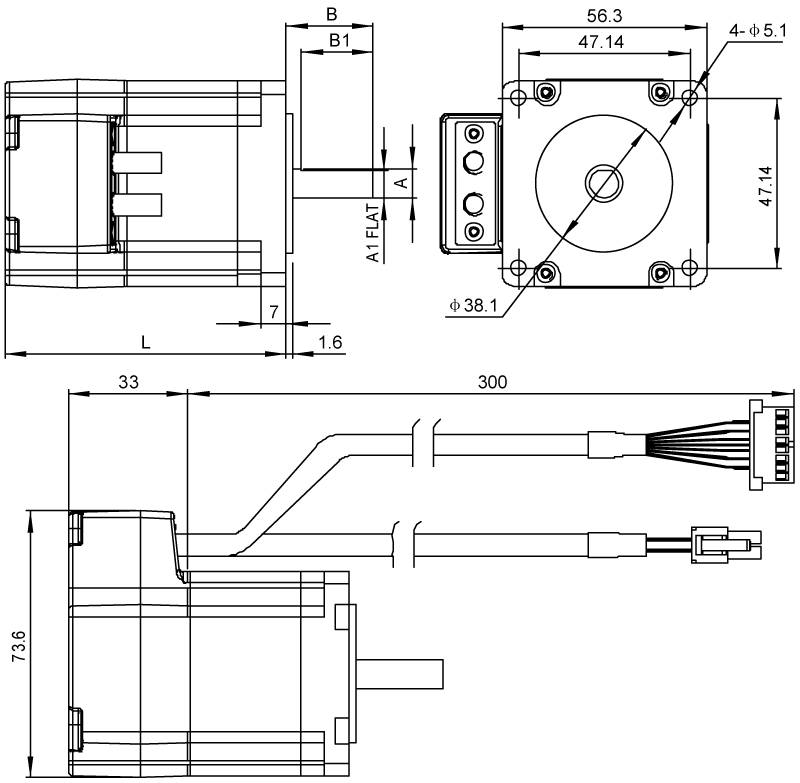
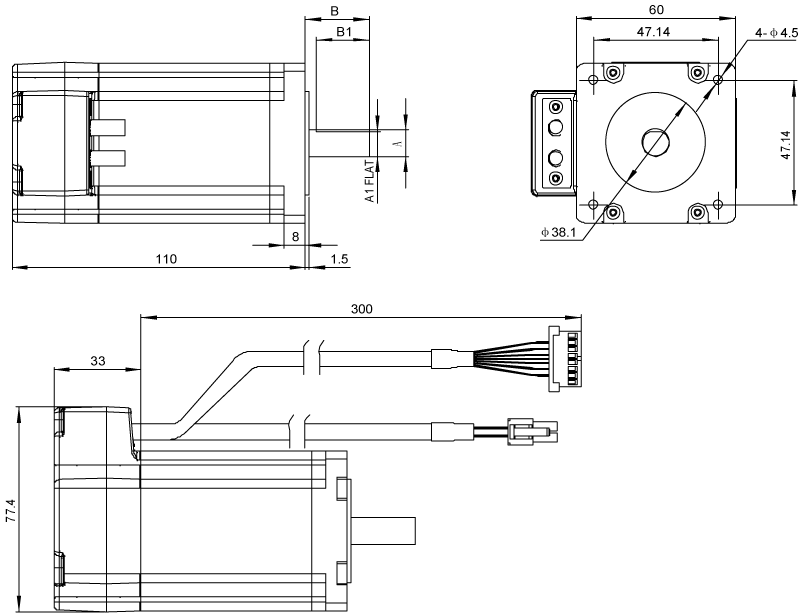
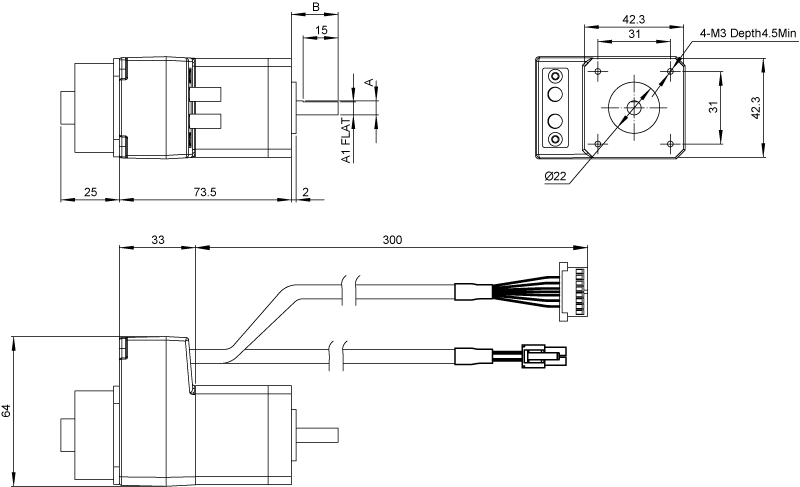
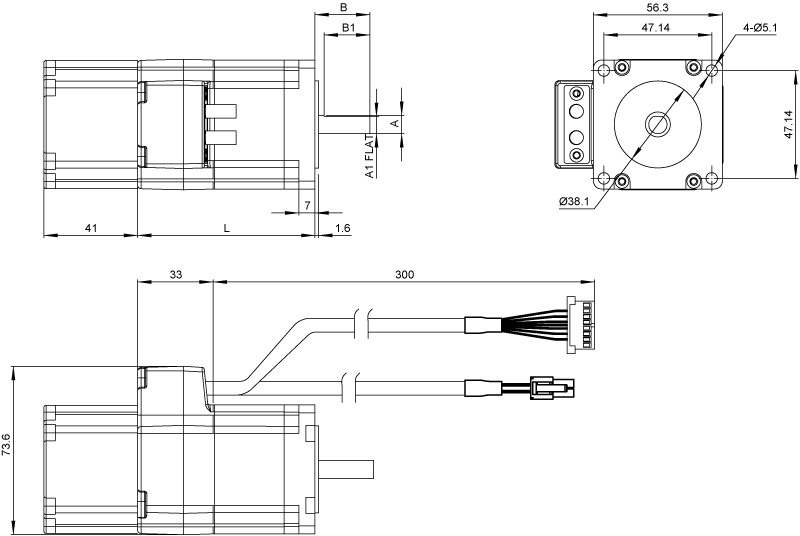
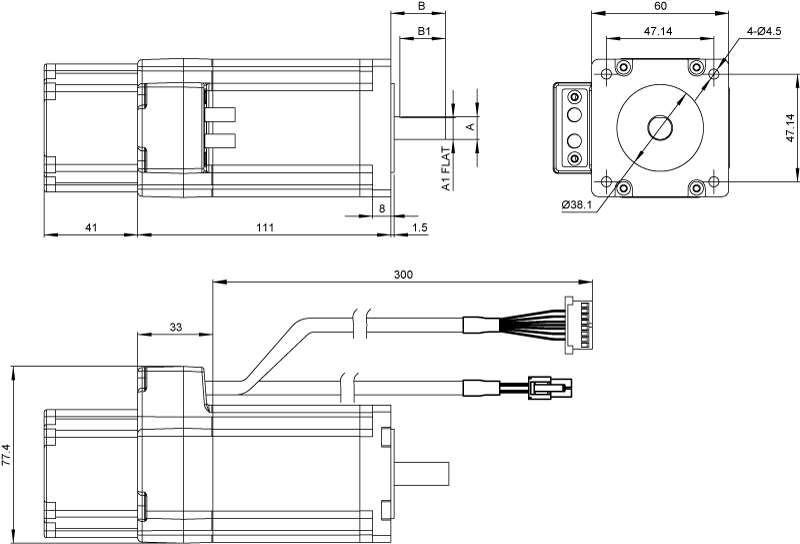
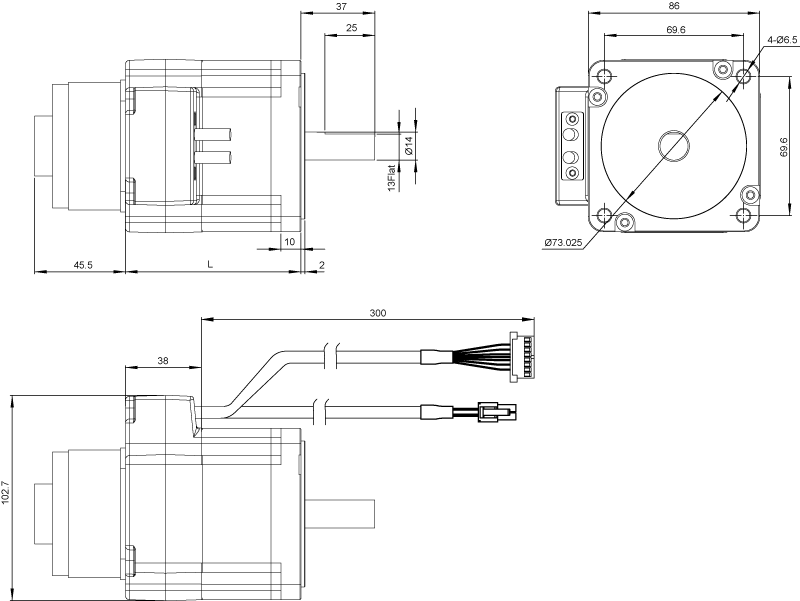
■ Motor Dimensions (Unit:mm)
□ AM08 Series
| Model |
L |
| AM08RS1DMA |
45.5 |
| AM08RS2DMA |
55.5 |
| AM08RS3DMA |
62.5 |
□ AM11 Series
| Model |
L |
| AM11RS1DMA |
43.8 |
| AM11RS2DMA |
52.9 |
| AM11RS3DMA |
64.1 |
□ AM17 Series
| Model |
A |
A1 |
B |
B1 |
L |
| AM17RS1DMA |
φ6 |
5.5 |
20 |
15 |
59.5 |
| AM17RS1DMB |
φ5 |
4.5 |
24 |
15 |
59.5 |
| AM17RS2DMA |
φ6 |
5.5 |
20 |
15 |
65 |
| AM17RS2DMB |
φ5 |
4.5 |
24 |
15 |
65 |
| AM17RS3DMA |
φ6 |
5.5 |
20 |
15 |
73.5 |
| AM17RS3DMB |
φ5 |
4.5 |
24 |
15 |
73.5 |
| AM17RS4DMA |
φ6 |
5.5 |
20 |
15 |
89 |
| AM17RS4DMB |
φ5 |
4.5 |
24 |
15 |
89 |
| AM17SS1DGA-N |
φ6 |
5.5 |
20 |
15 |
59.5 |
| AM17SS1DGB-N |
φ5 |
4.5 |
24 |
15 |
59.5 |
| AM17SS2DGA-N |
φ6 |
5.5 |
20 |
15 |
65 |
| AM17SS2DGB-N |
φ5 |
4.5 |
24 |
15 |
65 |
| AM17SS3DGA-N |
φ6 |
5.5 |
20 |
15 |
73.5 |
| AM17SS3DGB-N |
φ5 |
4.5 |
24 |
15 |
73.5 |
| AM17SS4DGA-N |
φ6 |
5.5 |
20 |
15 |
89 |
| AM17SS4DGB-N |
φ5 |
4.5 |
24 |
15 |
89 |
□ AM23 Series
| Model |
A |
A1 |
B |
B1 |
L |
| AM23RS2DMA |
φ8 |
7.5 |
24 |
20 |
77.5 |
| AM23RS2DMB |
φ6.35 |
5.85 |
20 |
15 |
77.5 |
| AM23RS3DMA |
φ8 |
7.5 |
24 |
20 |
99.5 |
| AM23RS3DMB |
φ6.35 |
5.85 |
20 |
15 |
99.5 |
| AM23RS4DMA |
φ8 |
7.5 |
24 |
20 |
102.5 |
| AM23SS2DGA-N |
φ8 |
7.5 |
24 |
20 |
77.5 |
| AM23SS2DGB-N |
φ6.35 |
5.85 |
20 |
15 |
77.5 |
| AM23SS3DGA-N |
φ8 |
7.5 |
24 |
20 |
99.5 |
| AM23SS3DGB-N |
φ6.35 |
5.85 |
20 |
15 |
99.5 |
| AM23SS4DGA-N |
φ8 |
7.5 |
24 |
20 |
102.5 |
□ AM24 Series
| Model |
A |
A1 |
B |
B1 |
| AM24RS3DMA |
φ10 |
9.5 |
24 |
20 |
| AM24RS3DMB |
φ8 |
7.5 |
20.6 |
15 |
| AM24SS3DGA-N |
φ10 |
9.5 |
24 |
20 |
| AM24SS3DGB-N |
φ8 |
7.5 |
20.6 |
15 |
□ AM34 Series
| Model |
L |
| AM34RS1DMA |
88 |
| AM34RS3DMA |
117.5 |
| AM34RS5DMA |
147 |
| AM34SS1DGA-N |
88 |
| AM34SS3DGA-N |
117.5 |
| AM34SS5DGA-N |
147 |
■ With Brake Motor Dimensions (Unit:mm)
□ AM17SS-N Series
| Model |
A |
A1 |
B |
L |
| AM17SS1DGA-N-BR01 |
φ6 |
5.5 |
20 |
59.5 |
| AM17SS1DGB-N-BR01 |
φ5 |
4.5 |
24 |
59.5 |
| AM17SS2DGA-N-BR01 |
φ6 |
5.5 |
20 |
65 |
| AM17SS2DGB-N-BR01 |
φ5 |
4.5 |
24 |
65 |
| AM17SS3DGA-N-BR01 |
φ6 |
5.5 |
20 |
73.5 |
| AM17SS3DGB-N-BR01 |
φ5 |
4.5 |
24 |
73.5 |
| AM17SS4DGA-N-BR01 |
φ6 |
5.5 |
20 |
89 |
| AM17SS4DGB-N-BR01 |
φ5 |
4.5 |
24 |
89 |
□ Specification of brake for NEMA17 motor
| Model |
Voltage
(VDC) |
Torque
(N.m) |
Power
(W) |
Reactive time
(ms) |
Life
(times) |
Maximum speed
(rpm) |
Insulation class |
| NEMA17 Brake |
24 |
0.6 |
5 |
50 |
10000 |
5000 |
Class B |
□ AM23SS-N Series
| Model |
A |
A1 |
B |
B1 |
L |
| AM23SS2DGA-N-BR01 |
φ8 |
7.5 |
24 |
20 |
77.5 |
| AM23SS2DGB-N-BR01 |
φ6.35 |
5.85 |
20 |
15 |
77.5 |
| AM23SS3DGA-N-BR01 |
φ8 |
7.5 |
24 |
20 |
99.5 |
| AM23SS3DGB-N-BR01 |
φ6.35 |
5.85 |
20 |
15 |
99.5 |
| AM23SS4DGA-N-BR01 |
φ8 |
7.5 |
24 |
20 |
102.5 |
□ Specification of brake for NEMA23 motor
| Model |
Voltage
(VDC) |
Torque
(N.m) |
Power
(W) |
Reactive time
(ms) |
Life
(times) |
Maximum speed
(rpm) |
Insulation class |
| NEMA23 Brake |
24 |
1.2 |
4.5 |
50 |
10000 |
5000 |
Class B |
□ AM24SS-N Series
| Model |
A |
A1 |
B |
B1 |
| AM24SS3DGA-N-BR01 |
φ10 |
9.5 |
24 |
20 |
| AM24SS3DGB-N-BR01 |
φ8 |
7.5 |
20.6 |
15 |
□ Specification of brake for NEMA24 motor
| Model |
Voltage
(VDC) |
Torque
(N.m) |
Power
(W) |
Reactive time
(ms) |
Life
(times) |
Maximum speed
(rpm) |
Insulation class |
| NEMA24 Brake |
24 |
1.2 |
4.5 |
50 |
10000 |
5000 |
Class B |
□ AM34SS-N Series
| Model |
L |
| AM34SS1DGA-N-BR01 |
88 |
| AM34SS3DGA-N-BR01 |
117.5 |
| AM34SS5DGA-N-BR01 |
147 |
□ Specification of brake for NEMA34 motor
| Model |
Voltage
(VDC) |
Torque
(N.m) |
Power
(W) |
Reactive time
(ms) |
Life
(times) |
Maximum speed
(rpm) |
Insulation class |
| NEMA34 Brake |
24 |
6.0 |
8.0 |
50 |
10000 |
5000 |
Class B |

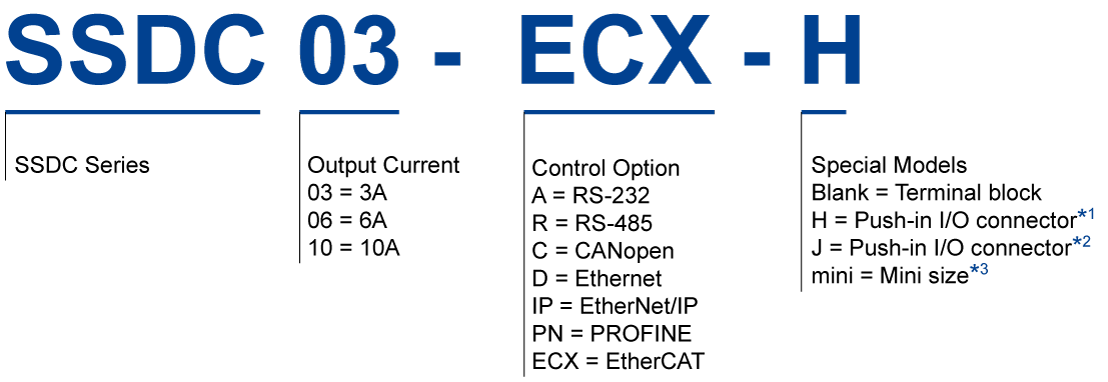
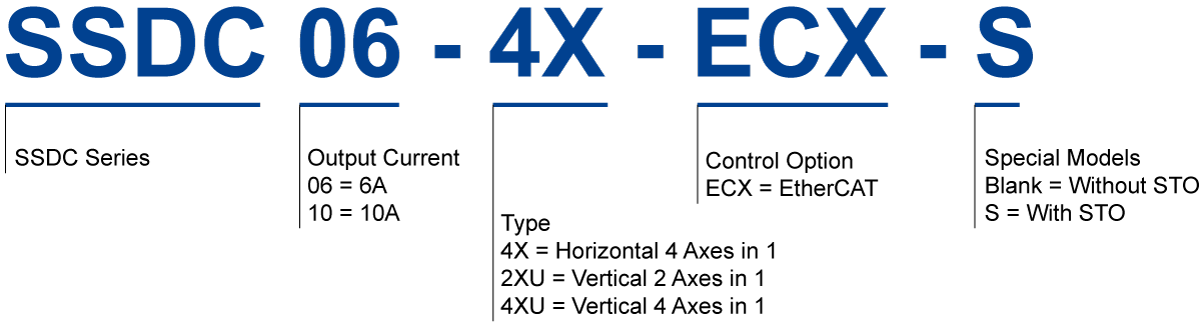


Đánh giá
Chưa có đánh giá nào.